

Seguimiento holístico con IA para robótica: datos de movimiento humano de referencia
La capacidad de enseñar a un robot humanoide cómo moverse —no programando a mano cada trayectoria articular, sino mostrándole cómo se mueve un humano— representa uno de los cambios más significativos de la robótica moderna. En el centro de este cambio están los datos de movimiento humano de referencia: grabaciones de alta fidelidad del movimiento humano que sirven como señal de entrenamiento para las políticas de control de robots. Y la tecnología que hace posible la captura a gran escala de estos datos es el seguimiento holístico con IA.
En este artículo desglosamos qué significa el seguimiento holístico para la robótica, cómo la captura de movimiento impulsada por IA genera datos de referencia listos para robots, y cómo plataformas como QuickMagic están haciendo que este flujo de trabajo sea accesible para investigadores e ingenieros que trabajan con robots humanoides Unitree y más allá.
¿Qué es el seguimiento holístico en robótica?
El seguimiento holístico se refiere a capturar el movimiento completo de un sujeto humano —cada articulación, cada extremidad, cada dedo y la trayectoria del cuerpo por el espacio— y convertir todo ello en datos estructurados a partir de los cuales un robot puede aprender. La palabra "holístico" importa aquí. Los sistemas tradicionales de captura de movimiento suelen centrarse en una sola dimensión: seguimiento esquelético de cuerpo completo sin manos, o seguimiento de manos sin contexto corporal, o captura facial de forma aislada. El seguimiento holístico captura todo en conjunto, preservando las relaciones entre las partes del cuerpo que hacen que el movimiento humano parezca natural.
Para la robótica, esta completitud no es un lujo. Es un requisito. Cuando un robot aprende a servir un vaso de agua, necesita saber cómo se inclina el torso, cómo se extiende el brazo, cómo se cierran los dedos alrededor del asa y cómo se desplaza el peso por los pies, todo ello simultáneamente. Los datos parciales producen comportamientos parciales. Los datos holísticos producen habilidades coherentes de cuerpo completo.
Los componentes centrales del seguimiento holístico para robótica incluyen:
- Seguimiento esquelético de cuerpo completo: Ángulos y posiciones articulares de todos los segmentos corporales principales —cabeza, torso, brazos, piernas, pies— reconstruidos como una animación esquelética en 3D.
- Seguimiento de manos y dedos: Ángulos individuales de las articulaciones de los dedos, rotación de la muñeca y formación del agarre —esenciales para tareas de manipulación y agarre diestro.
- Seguimiento de trayectoria global: La posición y orientación del cuerpo en el espacio global a lo largo del tiempo, no solo el movimiento articular relativo. Esto es lo que le indica a un robot dónde está en la habitación, no solo cómo están posicionadas sus extremidades.
- Consistencia temporal: Movimiento fotograma a fotograma fluido y físicamente plausible, sin saltos bruscos ni vibraciones que confundirían a un algoritmo de aprendizaje.
Por qué los datos de movimiento humano de referencia importan para los robots
Los robots no aprenden a moverse como lo hacen los humanos. Un bebé humano pasa años desarrollando el control motor mediante prueba, error e imitación. Un robot, en cambio, normalmente aprende mediante aprendizaje por refuerzo (RL), un proceso en el que prueba miles de movimientos en simulación, recibe recompensas por los exitosos y desarrolla gradualmente una política de control que asigna entradas sensoriales a comandos motores.
El problema es que el RL desde cero es extraordinariamente costoso. El espacio de búsqueda de movimientos posibles es astronómico. Sin orientación, un robot podría pasar millones de episodios de simulación descubriendo que caminar implica doblar las rodillas, algo que un niño humano descubre observando a los demás.
Aquí es donde los datos de referencia de mocap para robots cambian la ecuación. En lugar de aprender desde la nada, al robot se le entrega el movimiento humano como señal de referencia: un objetivo que seguir. La política de RL es recompensada no solo por mantenerse erguido, sino por coincidir con el movimiento de referencia lo más estrechamente posible. Esto reduce drásticamente el espacio de búsqueda. El robot no necesita inventar el caminar; necesita adaptar el caminar humano a su propio cuerpo.
La investigación ha demostrado sistemáticamente que el RL guiado por movimiento de referencia produce resultados drásticamente mejores que el aprendizaje desde cero. El marco pionero BeyondMimic y sus sucesores demostraron que los robots humanoides pueden aprender movimientos complejos y dinámicos —incluidas artes marciales, baile y volteretas acrobáticas— siguiendo datos de movimiento humano retargetizados. Trabajos más recientes como OmniTrack (CVPR 2025) mostraron que los datos de referencia físicamente consistentes permiten al Unitree G1 realizar volteretas laterales y correr de forma continua durante más de una hora.
Idea clave: los datos de movimiento humano de referencia no son solo una entrada de entrenamiento: son una restricción que hace viable el aprendizaje del robot. Al decirle al robot "muévete así", convertimos un problema de búsqueda imposiblemente grande en uno manejable.
Del movimiento humano al movimiento robótico: el flujo de retargeting
Capturar el movimiento humano es solo el primer paso. Los humanos y los robots tienen cuerpos fundamentalmente diferentes. Un esqueleto humano tiene más de 200 articulaciones con rangos de movimiento, distribuciones de peso y fuerzas de actuación específicos. Un Unitree G1 tiene de 23 a 43 grados de libertad según la configuración. Un Unitree H1 tiene 27. Los datos de movimiento capturados de un humano no pueden aplicarse directamente a un robot: deben ser retargetizados.
El retargeting es el proceso de mapear el movimiento articular humano sobre la estructura cinemática de un robot. Implica:
- Emparejamiento corporal: Identificar qué articulaciones humanas corresponden a qué articulaciones del robot. Un hombro humano se mapea a un hombro del robot, pero el movimiento escapular de 3 GDL de un humano puede mapearse al hombro de 2 GDL de un robot, lo que requiere simplificación.
- Escalado y ajuste de proporciones: Un brazo humano es más largo que el de un Unitree G1. Las longitudes de las extremidades deben escalarse para que el movimiento encaje en la geometría del robot.
- Aplicación de límites articulares: Si un humano rota su cadera más allá del límite físico del robot, el movimiento retargetizado debe limitarse o ajustarse para evitar comandos imposibles.
- Gestión del contacto de los pies: Los pies humanos golpean el suelo con patrones específicos. El movimiento retargetizado debe garantizar que los pies del robot hagan un contacto adecuado con el suelo: sin flotar, sin penetrar.
- Corrección antipenetración: Las extremidades no deben atravesarse entre sí ni atravesar el propio cuerpo del robot. Un retargeting de calidad incluye detección y corrección de colisiones.
La investigación publicada en 2025 y 2026 ha dejado claro que la calidad del retargeting determina directamente el rendimiento de la política. El estudio "Retargeting Matters: General Motion Retargeting for Humanoid Motion Tracking" (Stanford HAI, 2025) comparó tres métodos de retargeting —PHC, ProtoMotions y un nuevo método llamado GMR— y descubrió que los artefactos en los datos retargetizados (penetración del suelo, autointersección, saltos articulares bruscos) degradaban significativamente la robustez de las políticas aprendidas. En algunos casos, un retargeting deficiente hacía imposible que el robot aprendiera el movimiento.
Por eso las plataformas que gestionan el retargeting automáticamente —mapeando el movimiento humano a modelos de robot específicos como el Unitree G1, H1 o H1_2— aportan un valor enorme. Eliminan un paso complejo y propenso a errores del flujo de trabajo del investigador y producen datos inmediatamente utilizables en entornos de simulación.
Mocap tradicional vs. captura sin marcadores impulsada por IA
Durante décadas, el estándar de oro de la captura de movimiento fue el sistema óptico basado en marcadores: marcadores reflectantes colocados en puntos anatómicos específicos, rastreados por conjuntos de cámaras infrarrojas calibradas en un estudio controlado. Sistemas como OptiTrack y Vicon ofrecen precisión submilimétrica, pero con limitaciones importantes:
| Factor | Mocap óptico tradicional | Mocap sin marcadores con IA |
|---|---|---|
| Hardware necesario | Múltiples cámaras calibradas, marcadores reflectantes, equipo de montaje | Una sola cámara (teléfono, webcam o cámara profesional) |
| Entorno | Estudio controlado con instalación fija | Cualquier lugar: interior, exterior, laboratorio |
| Tiempo de configuración | Más de 30 minutos para la calibración | Menos de 1 minuto: subir y procesar |
| Preparación del sujeto | Traje con marcadores o marcadores adhesivos sobre el cuerpo | Sin marcadores, sin traje, sin ropa especial |
| Libertad de movimiento | Limitada al volumen de captura | Ilimitada: capturar en cualquier lugar que la cámara pueda ver |
| Escalabilidad | Un volumen de captura, normalmente un sujeto a la vez | El procesamiento en la nube permite captura y procesamiento por lotes |
| Coste | 50.000–250.000+ USD para el sistema completo | Gratis o suscripción de bajo coste |
| Precisión | Submilimétrica (ideal para ground truth) | A nivel de centímetros (suficiente para la mayoría de los datos de entrenamiento) |
El compromiso es claro. Los sistemas tradicionales ganan en precisión bruta; los sistemas sin marcadores con IA ganan en accesibilidad, escalabilidad y coste. Para la investigación en robótica —donde el objetivo suele ser generar grandes y diversos conjuntos de datos de entrenamiento más que alcanzar una precisión de nivel de referencia en una sola captura— las ventajas de la captura impulsada por IA son decisivas.
Un equipo de investigación que necesita 100 estilos de caminata diferentes para entrenar una política de locomoción generalista no puede llevar factiblemente a 100 sujetos a un estudio de mocap. Pero sí puede grabar 100 vídeos con un teléfono, subirlos a una plataforma sin marcadores y recibir datos de movimiento retargetizados al robot para cada uno. Este es el tipo de escalabilidad que habilitan los flujos de trabajo de mocap con IA para Unitree.
Integración con robots Unitree: del movimiento humano al G1, H1 y H1_2
Unitree Robotics se ha consolidado como una de las plataformas de robots humanoides más utilizadas en la investigación académica e industrial. El Unitree G1 —de 132 cm de altura, unos 35 kg de peso y entre 23 y 43 grados de libertad según la configuración— se ha convertido en una plataforma de referencia para la investigación en locomoción bípeda, con más de 30 artículos revisados por pares publicados solo en 2025 por instituciones como Caltech, SJTU, HKU y Cornell. Los Unitree H1 y H1_2 —humanoides de tamaño completo de 180 cm de altura— se utilizan para tareas de manipulación de cuerpo completo y locomoción dinámica.
Integrar la captura de movimiento con IA con los robots Unitree implica un flujo de trabajo específico:
1. Captura
El movimiento humano se graba en vídeo con cualquier fuente de cámara: un smartphone, una webcam o una cámara profesional. Los requisitos clave son una visibilidad clara del sujeto, una iluminación razonable y una frecuencia de al menos 30 FPS (se prefieren 60 FPS o más para movimientos rápidos).
2. Procesamiento con IA
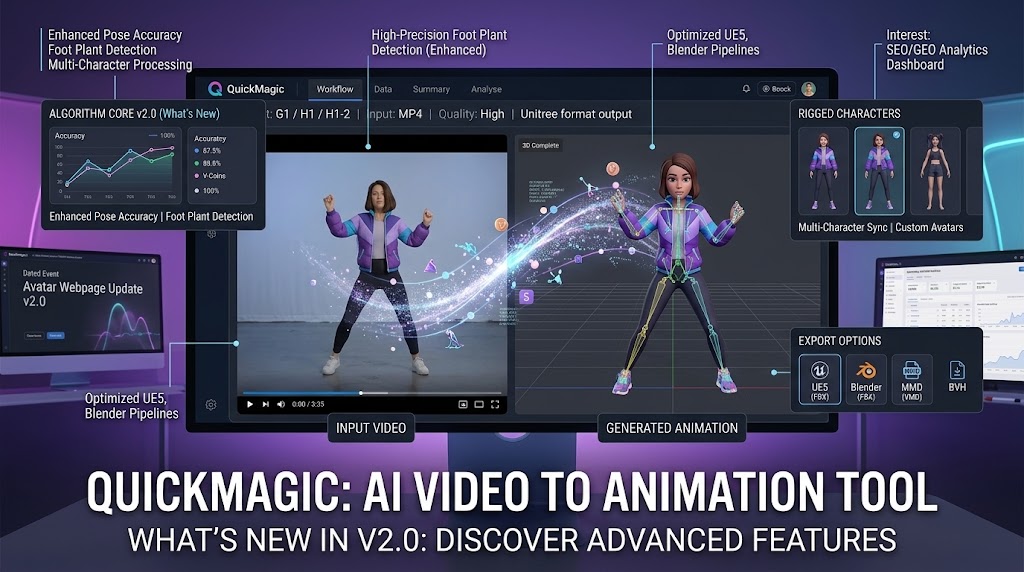
El vídeo es procesado por modelos de IA que detectan puntos anatómicos fotograma a fotograma, reconstruyen una animación esquelética en 3D y aplican corrección antipenetración para garantizar que el movimiento sea físicamente plausible. La salida es una secuencia de movimiento de cuerpo completo en un formato estándar como BVH o FBX.
3. Retargeting a la cinemática del robot
El movimiento humano se retargetiza a la estructura cinemática del modelo Unitree específico. La configuración EDU de 29 GDL del Unitree G1, por ejemplo, tiene límites articulares y proporciones de extremidades diferentes de la estructura de 27 GDL del H1. El proceso de retargeting escala el movimiento humano para ajustarse a estas restricciones, produciendo trayectorias de ángulos articulares que el robot puede alcanzar físicamente.
4. Exportación en formato compatible con el robot
El movimiento retargetizado se exporta en formatos directamente utilizables por los marcos de simulación y entrenamiento de robots. El preset de exportación UniRobot de QuickMagic se encarga de este paso, produciendo datos compatibles con las especificaciones del Unitree G1, H1 y H1_2 para su uso en Isaac Gym, MuJoCo y el Unitree RL GYM.
5. Entrenamiento y despliegue
El movimiento de referencia retargetizado sirve como objetivo de seguimiento para la imitación de movimiento basada en RL. La política aprende a seguir la referencia lo más estrechamente posible mientras mantiene el equilibrio y respeta la dinámica física del robot. Una vez entrenada, la política puede desplegarse en el robot físico mediante el SDK de Unitree.
Este flujo de trabajo —desde la captura en vídeo hasta el despliegue en el robot— ahora puede completarse sin ningún hardware de mocap tradicional. Un investigador con un Unitree G1, una cámara de teléfono y una plataforma de mocap con IA basada en navegador puede generar datos de entrenamiento, ejecutar simulaciones y desplegar políticas en el robot físico.
Aplicaciones: dónde el seguimiento holístico se encuentra con el aprendizaje robótico
Aprendizaje por imitación
El aprendizaje por imitación —también llamado clonación de comportamiento— entrena a un robot para replicar comportamientos demostrados. Los datos holísticos de movimiento humano proporcionan las demostraciones. Para los robots humanoides, esto significa aprender no solo qué hacer (recoger una taza) sino cómo hacerlo con una calidad de movimiento similar a la humana: el desplazamiento del peso, la trayectoria de alcance, la formación del agarre. La riqueza de los datos holísticos (cuerpo + manos + trayectoria) produce comportamientos más naturales y generalizables que los datos solo de cuerpo.
Aprendizaje por refuerzo con seguimiento de referencia
En la imitación de movimiento basada en RL, la política del robot se entrena para seguir un movimiento de referencia mientras mantiene la estabilidad física. El movimiento de referencia sirve como señal de recompensa: cuanto más se acerque el movimiento del robot a la referencia, mayor será la recompensa. Este enfoque se ha validado en múltiples marcos —BeyondMimic, OmniTrack, OmniH2O— y en múltiples plataformas de robots, produciendo sistemáticamente políticas más robustas y naturales que el RL desde cero.
Prototipado de comportamientos
Antes de comprometerse con una ejecución completa de entrenamiento RL —que puede llevar horas o días de tiempo de GPU— los investigadores pueden prototipar comportamientos usando datos de movimiento de referencia. ¿La estructura cinemática del robot soporta este movimiento? ¿Hay violaciones de límites articulares? ¿Será el movimiento dinámicamente estable? Al probar primero los datos de referencia en simulación, los investigadores pueden filtrar temprano los movimientos inviables y concentrar los recursos de entrenamiento en movimientos con alta probabilidad de éxito.
Teleoperación y control con humano en el bucle
El seguimiento del movimiento humano en tiempo real permite la teleoperación: los movimientos de un operador humano se capturan y se mapean al robot en tiempo real, permitiendo el control directo del robot para tareas complejas. Sistemas como TWIST2 (2025) demostraron que la teleoperación de cuerpo completo basada en RV puede recopilar 100 demostraciones de manipulación bimanual en menos de 20 minutos con una tasa de éxito cercana al 100 %, una eficiencia de recopilación de datos que sería imposible con la programación manual de robots.
Construcción de bibliotecas de habilidades
A medida que la robótica avanza hacia plataformas humanoides de propósito general, la capacidad de construir y mantener bibliotecas de habilidades de movimiento reutilizables se vuelve crítica. El seguimiento holístico permite la captura sistemática de diversos movimientos humanos —caminar, correr, agacharse, alcanzar, agarrar, lanzar— que pueden catalogarse, retargetizarse a diferentes modelos de robot y recuperarse bajo demanda para entrenamiento o despliegue directo.
Calidad de los datos: qué hace que un movimiento de referencia sea bueno para el entrenamiento de robots
No todos los datos de movimiento son igualmente útiles para el aprendizaje del robot. La calidad de los datos de referencia afecta directamente a la calidad de la política aprendida. Según los hallazgos de la investigación reciente en robótica, los siguientes criterios de calidad son críticos:
- Plausibilidad física: El movimiento debe poder ser realizado por un cuerpo físico: sin flotar, sin penetración del suelo, sin autointersección. Los datos de referencia físicamente inconsistentes obligan a la política de RL a aprender simultáneamente el movimiento y corregir una física imposible, degradando el rendimiento.
- Cumplimiento de los límites articulares: Cada ángulo articular de los datos retargetizados debe estar dentro del rango mecánico del robot. Los valores articulares que exceden los límites producen errores NaN o comportamientos erráticos durante el entrenamiento.
- Suavidad temporal: Los saltos bruscos en los ángulos articulares —incluso discontinuidades de un solo fotograma— crean inestabilidad en el entrenamiento RL. Los datos de movimiento deben filtrarse para eliminar vibraciones e interpolarse donde falten fotogramas.
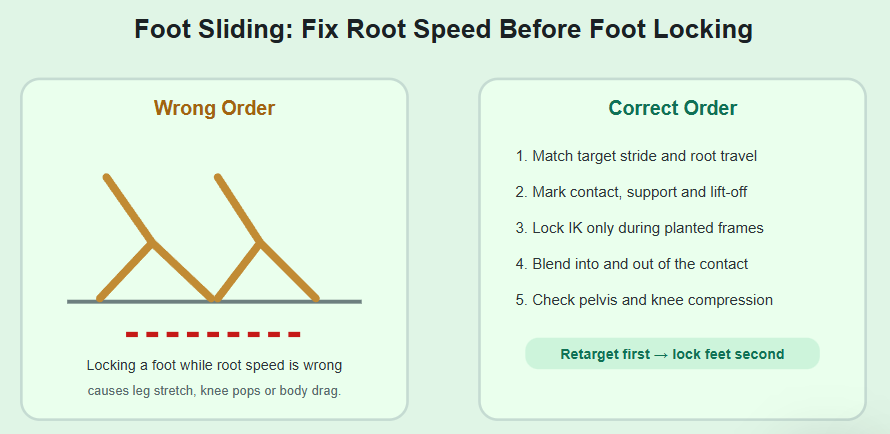
- Precisión del contacto de los pies: Para las tareas de locomoción, el momento y la posición de los contactos de los pies deben ser correctos. El patinaje de pies (que los pies resbalen cuando deberían estar plantados) es uno de los artefactos más comunes que degradan la calidad de la política de locomoción.
- Diversidad: Una política entrenada con un solo estilo de caminata solo producirá ese estilo. Entrenar con datos de referencia diversos —diferentes velocidades, diferentes terrenos, diferentes tipos de movimiento— produce una política generalista capaz de adaptarse a situaciones novedosas.
Las plataformas de captura de movimiento con IA abordan varios de estos criterios automáticamente. Los sistemas antipenetración evitan que las extremidades se atraviesen entre sí. Los presets de retargeting aplican límites articulares. El procesamiento en la nube permite la captura por lotes de conjuntos de movimientos diversos. Pero el investigador humano sigue desempeñando un papel en el aseguramiento de la calidad: previsualizar el movimiento retargetizado en simulación antes de comprometerse con una ejecución de entrenamiento.
La brecha de corporalidad y cómo salvarla
Incluso con una captura de movimiento perfecta y un retargeting perfecto, persiste un desafío fundamental: la brecha de corporalidad. Los humanos y los robots no son lo mismo. El centro de masa de un humano es diferente del de un Unitree G1. Los músculos humanos producen fuerza de forma distinta a los motores eléctricos. Las articulaciones humanas tienen características de amortiguación diferentes a las de las articulaciones de un robot.
Cuando le dices a un robot que "siga este movimiento humano", le estás pidiendo implícitamente que haga algo para lo que su cuerpo no fue diseñado. Esto puede provocar:
- Flotación: El movimiento de referencia coloca al robot en el aire cuando su peso indica que debería estar en el suelo.
- Penetración: Los ángulos articulares retargetizados hacen que las extremidades del robot atraviesen su cuerpo o el suelo.
- Patinaje de pies: Los pies del robot resbalan porque el patrón de marcha del humano no coincide con la longitud de zancada del robot.
La investigación reciente ha abordado esta brecha mediante la generación de referencias físicamente consistentes. El marco OmniTrack (CVPR 2025), por ejemplo, utiliza un enfoque de dos etapas: primero, una política con información privilegiada "imagina" cómo realizaría el robot de forma realista el movimiento humano en un simulador físico, produciendo un movimiento que se parece al original humano pero obedece la física del robot. Después, una política de segunda etapa aprende a seguir esta referencia físicamente consistente usando solo datos propioceptivos (lo que el robot puede realmente percibir). Este desacoplamiento —separar "¿es este movimiento físicamente posible?" de "¿puede el robot seguirlo?"— ha producido resultados de vanguardia, incluido el Unitree G1 realizando volteretas laterales, ruedas de carro y corriendo en exteriores durante 60 minutos de forma continua.
La implicación práctica para los investigadores que usan captura de movimiento con IA es directa: el retargeting bruto de humano a robot proporciona la referencia inicial, y el refinamiento basado en física (ya sea mediante simulaciones o políticas de refinamiento aprendidas) produce el movimiento de referencia final desplegable. Ambos pasos se benefician de disponer de datos de origen de alta calidad, y aquí es donde importa la calidad de captura de las plataformas de mocap con IA.
Del texto al movimiento: ampliar el flujo de datos
Más allá de la captura basada en vídeo, algunas plataformas de mocap con IA ahora admiten la generación de movimiento a partir de texto: la capacidad de describir una acción en lenguaje natural y hacer que la IA genere una secuencia de movimiento en 3D a partir de esa descripción. Esto abre una fuente de datos complementaria para la robótica:
- Prototipado rápido: Describe un movimiento ("camina hacia delante, luego agáchate y alcanza un objeto en el suelo") y obtén inmediatamente un borrador de movimiento para probar en simulación.
- Aumento de datos sintéticos: Genera variaciones de un movimiento (diferentes velocidades, diferentes ángulos de alcance) sin necesidad de grabar nuevos vídeos.
- Relleno de huecos de movimiento: Cuando necesitas un movimiento específico que es difícil de capturar en vídeo, la generación de movimiento a partir de texto puede producir una aproximación plausible.
Aunque la generación de movimiento a partir de texto aún no sustituye a la captura humana real en términos de calidad y realismo del movimiento, proporciona un complemento valioso, especialmente para el prototipado en etapas tempranas y para generar los grandes volúmenes de datos de entrenamiento diversos que requiere el aprendizaje robótico moderno.
El futuro de los datos de movimiento robótico impulsados por IA
La trayectoria de este campo es clara. Varias tendencias convergentes están haciendo que el seguimiento holístico con IA para robótica sea más potente y más accesible:
1. Democratización del hardware. Los robots humanoides son cada vez más baratos y más capaces. El Unitree G1 parte de 13.500 USD, una fracción de lo que costaban los humanoides de grado investigador hace cinco años. A medida que más laboratorios y empresas acceden a plataformas humanoides, crecerá la demanda de datos de movimiento asequibles.
2. Maduración de la transferencia sim-to-real. La brecha entre simulación y realidad se está estrechando. Marcos como BeyondMimic, OmniTrack y el Unitree RL GYM han demostrado una transferencia sim-to-real fiable para