

Tracciamento AI olistico per la robotica: dati di movimento umano di riferimento
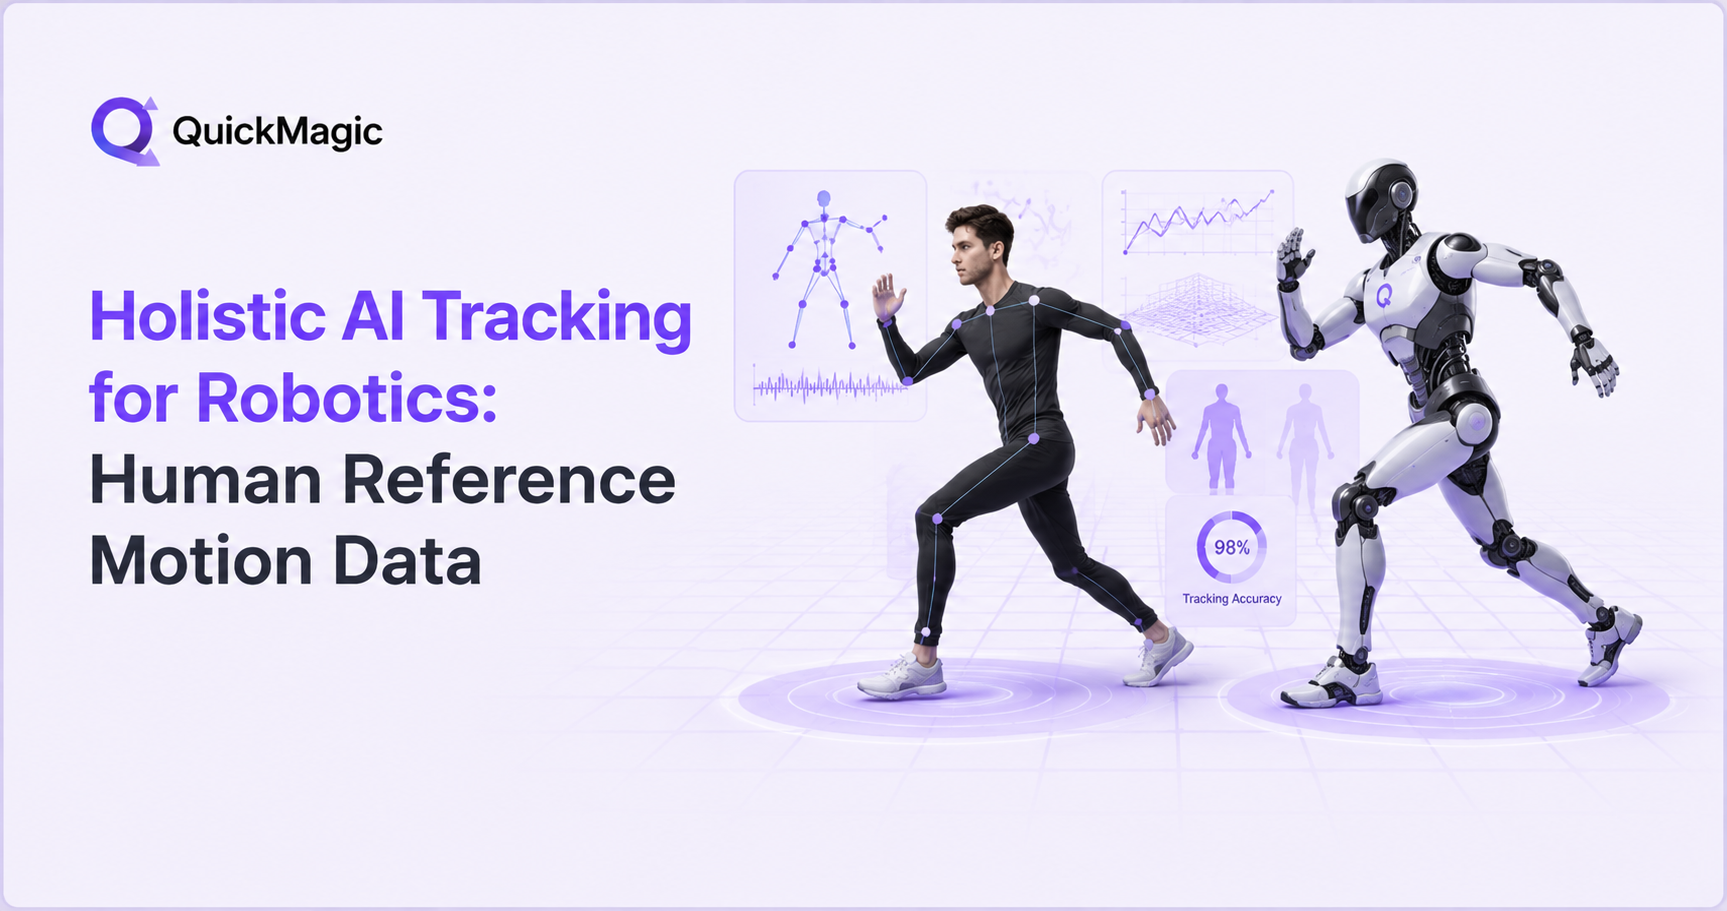
La capacità di insegnare a un robot umanoide come muoversi — non programmando manualmente ogni traiettoria articolare, ma mostrandogli come si muove un essere umano — rappresenta uno dei cambiamenti più significativi della robotica moderna. Al centro di questo cambiamento ci sono i dati di movimento umano di riferimento: registrazioni ad alta fedeltà del movimento umano che fungono da segnale di addestramento per le politiche di controllo dei robot. E la tecnologia che rende possibile la cattura su larga scala di questi dati è il tracciamento AI olistico.
In questo articolo analizziamo cosa significa tracciamento olistico per la robotica, come il motion capture basato sull'AI genera dati di riferimento pronti per i robot e come piattaforme come QuickMagic rendano questa pipeline accessibile a ricercatori e ingegneri che lavorano con i robot umanoidi Unitree e non solo.
Che cos'è il tracciamento olistico nella robotica?
Il tracciamento olistico consiste nel catturare il movimento completo di un soggetto umano — ogni articolazione, ogni arto, ogni dito e la traiettoria del corpo nello spazio — e nel convertirlo in dati strutturati dai quali un robot può apprendere. La parola "olistico" qui è importante. I sistemi tradizionali di motion capture spesso si concentrano su una sola dimensione: tracciamento scheletrico di tutto il corpo senza le mani, oppure tracciamento delle mani senza il contesto corporeo, oppure cattura facciale isolata. Il tracciamento olistico cattura tutto insieme, preservando le relazioni tra le parti del corpo che rendono naturale il movimento umano.
Per la robotica, questa completezza non è un lusso. È un requisito. Quando un robot impara a versare un bicchiere d'acqua, deve sapere come si inclina il busto, come si protende il braccio, come le dita si chiudono attorno al manico e come il peso si sposta attraverso i piedi — tutto simultaneamente. Dati parziali producono comportamenti parziali. Dati olistici producono competenze coerenti e relative all'intero corpo.
I componenti principali del tracciamento olistico per la robotica includono:
- Tracciamento scheletrico di tutto il corpo: angoli e posizioni articolari per tutti i principali segmenti corporei — testa, busto, braccia, gambe, piedi — ricostruiti come animazione scheletrica 3D.
- Tracciamento di mani e dita: angoli articolari di ogni singolo dito, rotazione del polso e formazione della presa — essenziali per i compiti di manipolazione e per la presa destrorsa.
- Tracciamento della traiettoria globale: la posizione e l'orientamento del corpo nello spazio del mondo nel tempo, non solo il movimento articolare relativo. Questo è ciò che indica al robot dove si trova nella stanza, non solo come sono posizionati i suoi arti.
- Coerenza temporale: un movimento fluido e fisicamente plausibile fotogramma per fotogramma, senza salti improvvisi o tremolii che confonderebbero un algoritmo di apprendimento.
Perché i dati di movimento umano di riferimento contano per i robot
I robot non imparano a muoversi come gli esseri umani. Un neonato umano impiega anni per sviluppare il controllo motorio attraverso tentativi, errori e imitazione. Un robot, al contrario, in genere impara tramite apprendimento per rinforzo (RL) — un processo in cui prova migliaia di movimenti in simulazione, riceve ricompense per quelli riusciti e sviluppa gradualmente una politica di controllo che mappa gli input sensoriali in comandi motori.
Il problema è che l'RL da zero è straordinariamente costoso. Lo spazio di ricerca dei movimenti possibili è astronomico. Senza una guida, un robot potrebbe impiegare milioni di episodi di simulazione per scoprire che camminare comporta piegare le ginocchia — qualcosa che un bambino umano capisce osservando gli altri.
È qui che i dati di riferimento per il mocap robotico cambiano l'equazione. Invece di imparare dal nulla, al robot viene fornito il movimento umano come segnale di riferimento — un obiettivo da seguire. La politica RL viene ricompensata non solo per rimanere in piedi, ma per corrispondere il più possibile al movimento di riferimento. Questo restringe drasticamente lo spazio di ricerca. Il robot non deve inventare il camminare; deve adattare il camminare umano al proprio corpo.
La ricerca ha ripetutamente dimostrato che l'RL guidato da movimenti di riferimento produce risultati nettamente migliori rispetto all'apprendimento da zero. Il framework di riferimento BeyondMimic e i suoi successori hanno dimostrato che i robot umanoidi possono apprendere movimenti complessi e dinamici — tra cui arti marziali, danza e salti acrobatici — seguendo dati di movimento umano riadattati. Lavori più recenti come OmniTrack (CVPR 2025) hanno mostrato che dati di riferimento fisicamente coerenti consentono all'Unitree G1 di eseguire ruote laterali e di correre ininterrottamente per oltre un'ora.
Intuizione chiave: i dati di movimento umano di riferimento non sono solo un input di addestramento — sono un vincolo che rende l'apprendimento dei robot gestibile. Dicendo al robot "muoviti così", convertiamo un problema di ricerca impossibilmente grande in uno gestibile.
Dal movimento umano al movimento robotico: la pipeline di retargeting
Catturare il movimento umano è solo il primo passo. Gli esseri umani e i robot hanno corpi fondamentalmente diversi. Uno scheletro umano ha oltre 200 articolazioni con specifici range di movimento, distribuzioni del peso e forze degli attuatori. Un Unitree G1 ha da 23 a 43 gradi di libertà a seconda della configurazione. Un Unitree H1 ne ha 27. I dati di movimento catturati da un essere umano non possono essere applicati direttamente a un robot — devono essere riadattati (retargeted).
Il retargeting è il processo di mappatura del movimento articolare umano sulla struttura cinematica di un robot. Comporta:
- Corrispondenza corporea: identificare quali articolazioni umane corrispondono a quali articolazioni del robot. Una spalla umana corrisponde a una spalla robotica, ma il movimento scapolare a 3-DOF di un essere umano può corrispondere a una spalla a 2-DOF di un robot — richiedendo una semplificazione.
- Scalatura e adeguamento delle proporzioni: un braccio umano è più lungo del braccio di un Unitree G1. Le lunghezze degli arti devono essere scalate affinché il movimento si adatti alla geometria del robot.
- Rispetto dei limiti articolari: se un essere umano ruota l'anca oltre il limite fisico del robot, il movimento riadattato deve essere limitato o corretto per evitare comandi impossibili.
- Gestione del contatto del piede: i piedi umani toccano il suolo secondo schemi specifici. Il movimento riadattato deve garantire che i piedi del robot effettuino un contatto appropriato con il suolo — né fluttuando né penetrandolo.
- Correzione anti-penetrazione: gli arti non devono attraversarsi tra loro né attraversare il corpo del robot. Un retargeting di qualità include il rilevamento e la correzione delle collisioni.
La ricerca pubblicata nel 2025 e nel 2026 ha chiarito che la qualità del retargeting determina direttamente le prestazioni della politica. Lo studio "Retargeting Matters: General Motion Retargeting for Humanoid Motion Tracking" (Stanford HAI, 2025) ha confrontato tre metodi di retargeting — PHC, ProtoMotions e un nuovo metodo chiamato GMR — e ha scoperto che gli artefatti nei dati riadattati (penetrazione del suolo, auto-intersezione, salti articolari improvvisi) degradavano significativamente la robustezza delle politiche apprese. In alcuni casi, un retargeting scadente rendeva impossibile per il robot apprendere il movimento.
Ecco perché le piattaforme che gestiscono automaticamente il retargeting — mappando il movimento umano su modelli robotici specifici come Unitree G1, H1 o H1_2 — offrono un valore enorme. Rimuovono dal flusso di lavoro del ricercatore un passaggio complesso e soggetto a errori e producono dati immediatamente utilizzabili negli ambienti di simulazione.
Mocap tradizionale vs. cattura markerless basata su AI
Per decenni, il gold standard del motion capture è stato il sistema ottico a marker: marker riflettenti posizionati su specifici punti di riferimento corporei, tracciati da array di telecamere a infrarossi calibrate in uno studio controllato. Sistemi come OptiTrack e Vicon offrono una precisione sub-millimetrica, ma presentano limitazioni significative:
| Fattore | Mocap ottico tradizionale | Mocap markerless con AI |
|---|---|---|
| Hardware richiesto | Più telecamere calibrate, marker riflettenti, struttura di montaggio | Una singola telecamera (smartphone, webcam o telecamera professionale) |
| Ambiente | Studio controllato con installazione fissa | Qualsiasi luogo — interno, esterno, laboratorio |
| Tempo di configurazione | Oltre 30 minuti per la calibrazione | Meno di 1 minuto — carica ed elabora |
| Preparazione del soggetto | Tuta con marker o marker adesivi sul corpo | Nessun marker, nessuna tuta, nessun abbigliamento speciale |
| Libertà di movimento | Limitata al volume di cattura | Illimitata — cattura ovunque la telecamera possa vedere |
| Scalabilità | Un volume di cattura, in genere un soggetto alla volta | L'elaborazione cloud consente acquisizione ed elaborazione in batch |
| Costo | Da 50.000 a oltre 250.000 $ per un sistema completo | Gratuito o abbonamento a basso costo |
| Precisione | Sub-millimetrica (ideale come ground truth) | A livello centimetrico (sufficiente per la maggior parte dei dati di addestramento) |
Il compromesso è chiaro. I sistemi tradizionali vincono sulla precisione grezza; i sistemi markerless con AI vincono su accessibilità, scalabilità e costo. Per la ricerca robotica — dove l'obiettivo è spesso generare dataset di addestramento ampi e diversificati anziché raggiungere una precisione da benchmark su una singola cattura — i vantaggi della cattura basata su AI sono decisivi.
Un team di ricerca che ha bisogno di 100 stili di camminata diversi per addestrare una politica di locomozione generalista non può realisticamente portare 100 soggetti in uno studio di mocap. Ma può registrare 100 video con un telefono, caricarli su una piattaforma markerless e ricevere dati di movimento robotico riadattati per ciascuno. Questo è il tipo di scalabilità che i flussi di lavoro di mocap AI Unitree rendono possibile.
Integrazione con i robot Unitree: dal movimento umano a G1, H1 e H1_2
Unitree Robotics è emersa come una delle piattaforme robotiche umanoidi più utilizzate nella ricerca accademica e industriale. L'Unitree G1 — alto 132 cm, del peso di circa 35 kg, con 23-43 gradi di libertà a seconda della configurazione — è diventato una piattaforma di riferimento per la ricerca sulla locomozione bipede, con oltre 30 articoli peer-reviewed pubblicati nel solo 2025 da istituzioni tra cui Caltech, SJTU, HKU e Cornell. Gli Unitree H1 e H1_2 — umanoidi a grandezza naturale alti 180 cm — sono utilizzati per compiti di manipolazione di tutto il corpo e locomozione dinamica.
L'integrazione del motion capture AI con i robot Unitree comporta una pipeline specifica:
1. Cattura
Il movimento umano viene registrato come video utilizzando qualsiasi sorgente di telecamera — uno smartphone, una webcam o una telecamera professionale. I requisiti chiave sono una visibilità chiara del soggetto, un'illuminazione ragionevole e una frequenza di almeno 30 FPS (60 FPS o superiore è preferibile per i movimenti rapidi).
2. Elaborazione AI
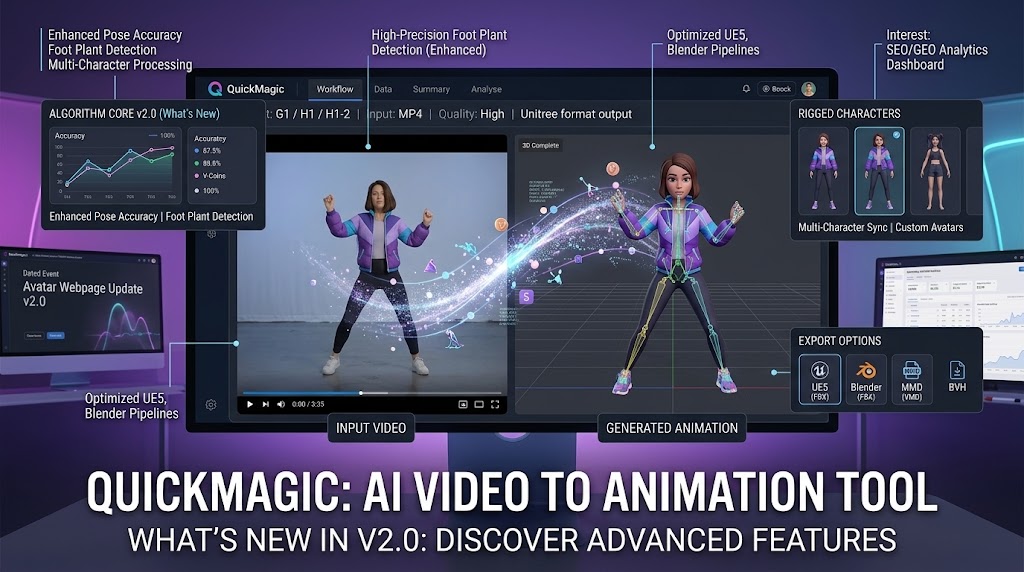
Il video viene elaborato da modelli AI che rilevano i punti di riferimento corporei fotogramma per fotogramma, ricostruiscono un'animazione scheletrica 3D e applicano una correzione anti-penetrazione per garantire che il movimento sia fisicamente plausibile. L'output è una sequenza di movimento di tutto il corpo in un formato standard come BVH o FBX.
3. Retargeting sulla cinematica del robot
Il movimento umano viene riadattato alla struttura cinematica del modello Unitree specifico. La configurazione EDU a 29-DOF dell'Unitree G1, ad esempio, ha limiti articolari e proporzioni degli arti diversi dalla struttura a 27-DOF dell'H1. Il processo di retargeting scala il movimento umano per adattarlo a questi vincoli, producendo traiettorie di angoli articolari fisicamente realizzabili dal robot.
4. Esportazione in un formato compatibile con il robot
Il movimento riadattato viene esportato in formati direttamente utilizzabili dai framework di simulazione e addestramento dei robot. Il preset di esportazione UniRobot di QuickMagic gestisce questo passaggio, producendo dati compatibili con le specifiche di Unitree G1, H1 e H1_2 per l'uso in Isaac Gym, MuJoCo e Unitree RL GYM.
5. Addestramento e deployment
Il movimento di riferimento riadattato funge da obiettivo di tracciamento per l'imitazione del movimento basata su RL. La politica impara a seguire il riferimento il più fedelmente possibile, mantenendo l'equilibrio e rispettando la dinamica fisica del robot. Una volta addestrata, la politica può essere distribuita al robot fisico tramite l'SDK Unitree.
Questa pipeline — dalla cattura video al deployment sul robot — può ora essere completata senza alcun hardware mocap tradizionale. Un ricercatore con un Unitree G1, la fotocamera di un telefono e una piattaforma di mocap AI basata su browser può generare dati di addestramento, eseguire simulazioni e distribuire politiche al robot fisico.
Applicazioni: dove il tracciamento olistico incontra l'apprendimento robotico
Apprendimento per imitazione
L'apprendimento per imitazione — detto anche clonazione comportamentale — addestra un robot a replicare comportamenti dimostrati. I dati olistici di movimento umano forniscono le dimostrazioni. Per i robot umanoidi, questo significa apprendere non solo cosa fare (raccogliere una tazza) ma come farlo con una qualità di movimento simile a quella umana — lo spostamento del peso, la traiettoria di raggiungimento, la formazione della presa. La ricchezza dei dati olistici (corpo + mani + traiettoria) produce comportamenti più naturali e generalizzabili rispetto ai dati del solo corpo.
Apprendimento per rinforzo con tracciamento del riferimento
Nell'imitazione del movimento basata su RL, la politica del robot viene addestrata a seguire il movimento di riferimento mantenendo la stabilità fisica. Il movimento di riferimento funge da segnale di ricompensa: più il movimento del robot corrisponde al riferimento, maggiore è la ricompensa. Questo approccio è stato convalidato su più framework — BeyondMimic, OmniTrack, OmniH2O — e su più piattaforme robotiche, producendo costantemente politiche più robuste e più naturali rispetto all'RL da zero.
Prototipazione dei comportamenti
Prima di impegnarsi in una sessione completa di addestramento RL — che può richiedere ore o giorni di tempo GPU — i ricercatori possono prototipare i comportamenti utilizzando i dati di movimento di riferimento. La struttura cinematica del robot supporta questo movimento? Ci sono violazioni dei limiti articolari? Il movimento sarà dinamicamente stabile? Testando prima i dati di riferimento in simulazione, i ricercatori possono filtrare tempestivamente i movimenti irrealizzabili e concentrare le risorse di addestramento su movimenti con un'elevata probabilità di successo.
Teleoperazione e controllo con l'uomo nel loop
Il tracciamento del movimento umano in tempo reale consente la teleoperazione: i movimenti di un operatore umano vengono catturati e mappati sul robot in tempo reale, permettendo il controllo diretto del robot per compiti complessi. Sistemi come TWIST2 (2025) hanno dimostrato che la teleoperazione whole-body basata su VR può raccogliere 100 dimostrazioni di manipolazione bimanuale in meno di 20 minuti con un tasso di successo vicino al 100% — un'efficienza nella raccolta dati che sarebbe impossibile con la programmazione manuale del robot.
Costruzione di una libreria di competenze
Man mano che la robotica si orienta verso piattaforme umanoidi di uso generale, diventa cruciale la capacità di costruire e mantenere librerie di competenze motorie riutilizzabili. Il tracciamento olistico consente la cattura sistematica di diversi movimenti umani — camminare, correre, accovacciarsi, protendersi, afferrare, lanciare — che possono essere catalogati, riadattati a modelli robotici diversi e recuperati su richiesta per l'addestramento o il deployment diretto.
Qualità dei dati: che cosa rende buoni i movimenti di riferimento per l'addestramento dei robot
Non tutti i dati di movimento sono ugualmente utili per l'apprendimento dei robot. La qualità dei dati di riferimento influisce direttamente sulla qualità della politica appresa. Sulla base dei risultati della recente ricerca robotica, i seguenti criteri di qualità sono fondamentali:
- Plausibilità fisica: il movimento deve essere realizzabile da un corpo fisico — né fluttuante, né con penetrazione del suolo, né con auto-intersezione. Dati di riferimento fisicamente incoerenti costringono la politica RL a imparare contemporaneamente il movimento e a correggere una fisica impossibile, degradando le prestazioni.
- Rispetto dei limiti articolari: ogni angolo articolare nei dati riadattati deve rientrare nel range meccanico del robot. Valori articolari che superano i limiti producono errori NaN o comportamenti erratici durante l'addestramento.
- Fluidità temporale: salti improvvisi negli angoli articolari — anche discontinuità di un singolo fotogramma — creano instabilità nell'addestramento RL. I dati di movimento dovrebbero essere filtrati per rimuovere il tremolio e interpolati dove mancano fotogrammi.
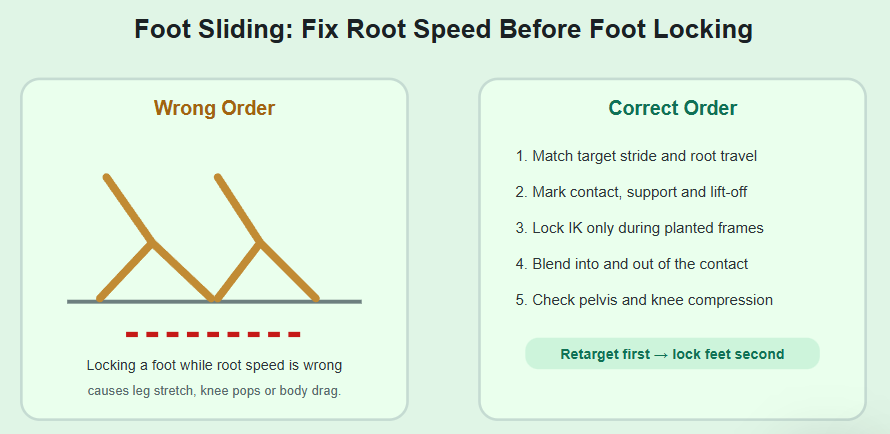
- Accuratezza del contatto del piede: per i compiti di locomozione, la tempistica e la posizione dei contatti dei piedi devono essere corrette. Il foot skating (i piedi che scivolano quando dovrebbero essere piantati) è uno degli artefatti più comuni che degradano la qualità delle politiche di locomozione.
- Diversità: una politica addestrata su un singolo stile di camminata produrrà solo quello stile. L'addestramento su dati di riferimento diversificati — velocità diverse, terreni diversi, tipi di movimento diversi — produce una politica generalista in grado di adattarsi a situazioni nuove.
Le piattaforme di motion capture AI affrontano automaticamente diversi di questi criteri. I sistemi anti-penetrazione impediscono agli arti di attraversarsi. I preset di retargeting impongono i limiti articolari. L'elaborazione cloud consente la cattura in batch di set di movimenti diversificati. Ma il ricercatore umano gioca comunque un ruolo nell'assicurazione della qualità — visualizzando in anteprima il movimento riadattato in simulazione prima di impegnarsi in una sessione di addestramento.
Il divario di embodiment e come colmarlo
Anche con un motion capture perfetto e un retargeting perfetto, resta una sfida fondamentale: il divario di embodiment. Gli esseri umani e i robot non sono uguali. Il centro di massa di un essere umano è diverso da quello di un Unitree G1. I muscoli umani producono forza in modo diverso dai motori elettrici. Le articolazioni umane hanno caratteristiche di smorzamento diverse da quelle dei robot.
Quando chiedi a un robot di "seguire questo movimento umano", gli stai implicitamente chiedendo di fare qualcosa per cui il suo corpo non è progettato. Questo può portare a:
- Fluttuazione: il movimento di riferimento colloca il robot in aria quando il suo peso dice che dovrebbe essere a terra.
- Penetrazione: gli angoli articolari riadattati fanno sì che gli arti del robot intersechino il suo corpo o il pavimento.
- Foot skating: i piedi del robot scivolano perché lo schema di andatura umano non corrisponde alla lunghezza del passo del robot.
La ricerca recente ha affrontato questo divario attraverso la generazione di riferimenti fisicamente coerenti. Il framework OmniTrack (CVPR 2025), ad esempio, utilizza un approccio in due fasi: prima, una politica basata su informazioni privilegiate "immagina" come il robot eseguirebbe realisticamente il movimento umano in un simulatore fisico, producendo un movimento che assomiglia all'originale umano ma obbedisce alla fisica del robot. Poi, una politica di seconda fase impara a seguire questo riferimento fisicamente coerente utilizzando solo dati propriocettivi (ciò che il robot può effettivamente percepire). Questa separazione — distinguere "questo movimento è fisicamente possibile?" da "il robot può seguirlo?" — ha prodotto risultati all'avanguardia, tra cui l'Unitree G1 che esegue salti laterali, ruote laterali e corre all'aperto per 60 minuti ininterrottamente.
L'implicazione pratica per i ricercatori che utilizzano il motion capture AI è semplice: il retargeting grezzo da umano a robot fornisce il riferimento iniziale, e il raffinamento basato sulla fisica (tramite rollout in simulazione o politiche di raffinamento apprese) produce il movimento di riferimento finale e distribuibile. Entrambe le fasi traggono vantaggio dalla disponibilità di dati di origine di alta qualità — ed è qui che conta la qualità di cattura delle piattaforme di mocap AI.
Dal testo al movimento: ampliare la pipeline dei dati
Oltre alla cattura basata su video, alcune piattaforme di mocap AI ora supportano la generazione di movimento da testo — la capacità di descrivere un'azione in linguaggio naturale e far generare all'AI una sequenza di movimento 3D da quella descrizione. Questo apre una fonte di dati complementare per la robotica:
- Prototipazione rapida: descrivi un movimento ("cammina in avanti, poi accovacciati e protendi la mano verso un oggetto a terra") e ottieni immediatamente una bozza di movimento da testare in simulazione.
- Data augmentation sintetica: genera varianti di un movimento (velocità diverse, angoli di raggiungimento diversi) senza dover registrare nuovi video.
- Riempimento dei gap di movimento: quando hai bisogno di un movimento specifico difficile da catturare in video, la generazione da testo può produrre un'approssimazione plausibile.
Sebbene la generazione di movimento da testo non sia ancora un sostituto della cattura umana reale in termini di qualità e realismo del movimento, fornisce un supplement